Autonomía local
Modelos instalados en la infraestructura propia. La inferencia no requiere solicitar respuestas a una API pública de IA.
Proyecto integrador · 2026
Visión por computadora e interpretación multimodal en un clúster local. Dos arquitecturas, una red privada y modelos que se ejecutan sin consumir APIs de IA externas.
01 / El propósito
EdgeVision nace de una pregunta: ¿puede una organización analizar imágenes con IA sin enviar cada solicitud a proveedores externos? Construimos un laboratorio para demostrar una alternativa de procesamiento local.
Modelos instalados en la infraestructura propia. La inferencia no requiere solicitar respuestas a una API pública de IA.
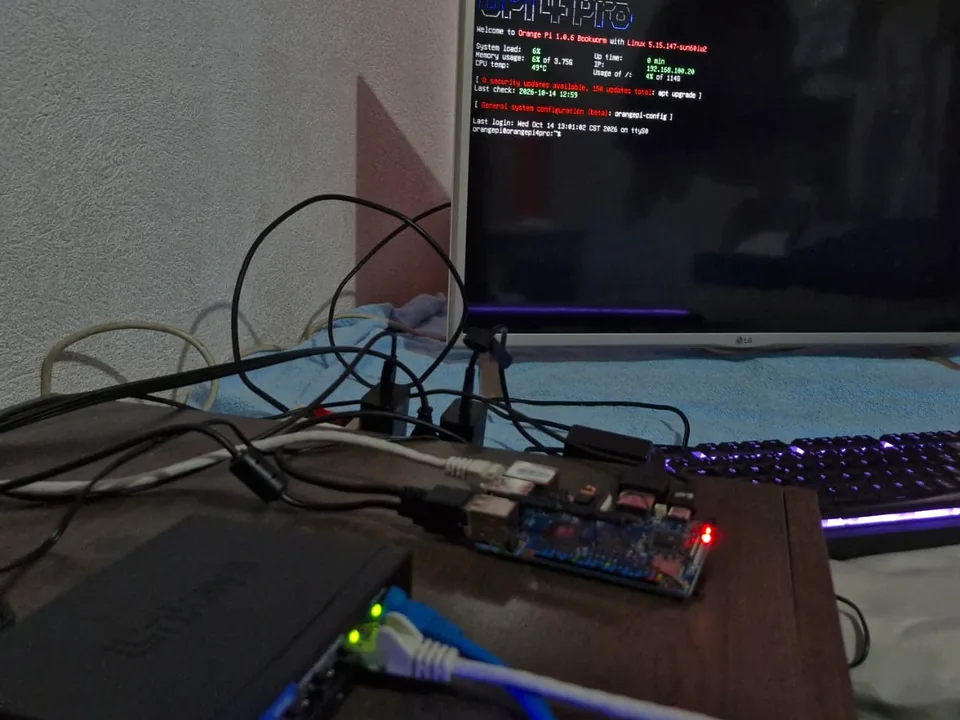
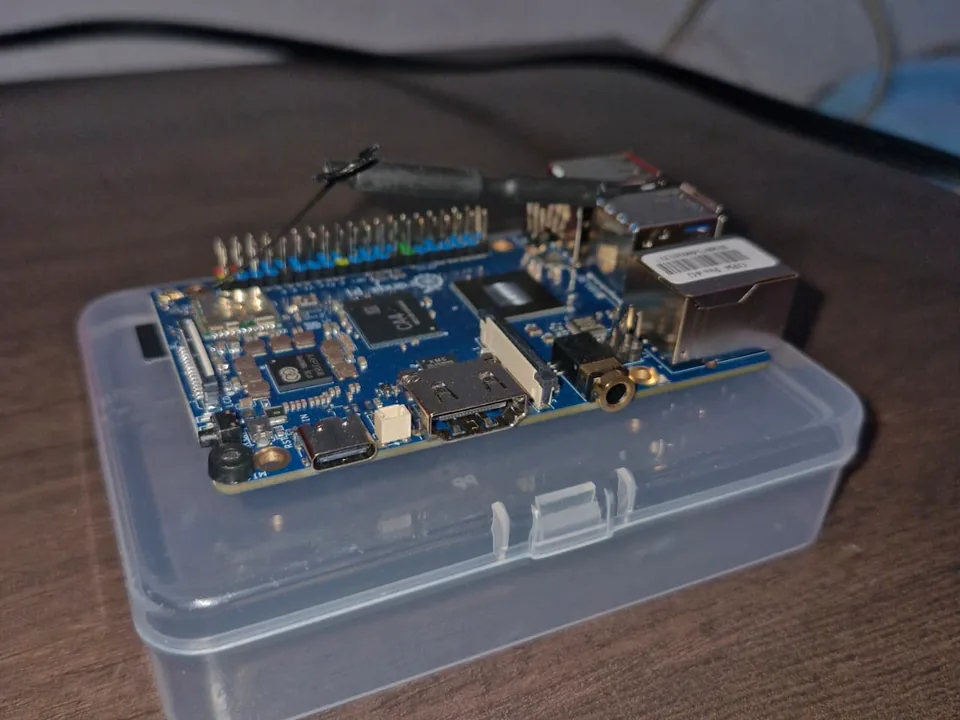
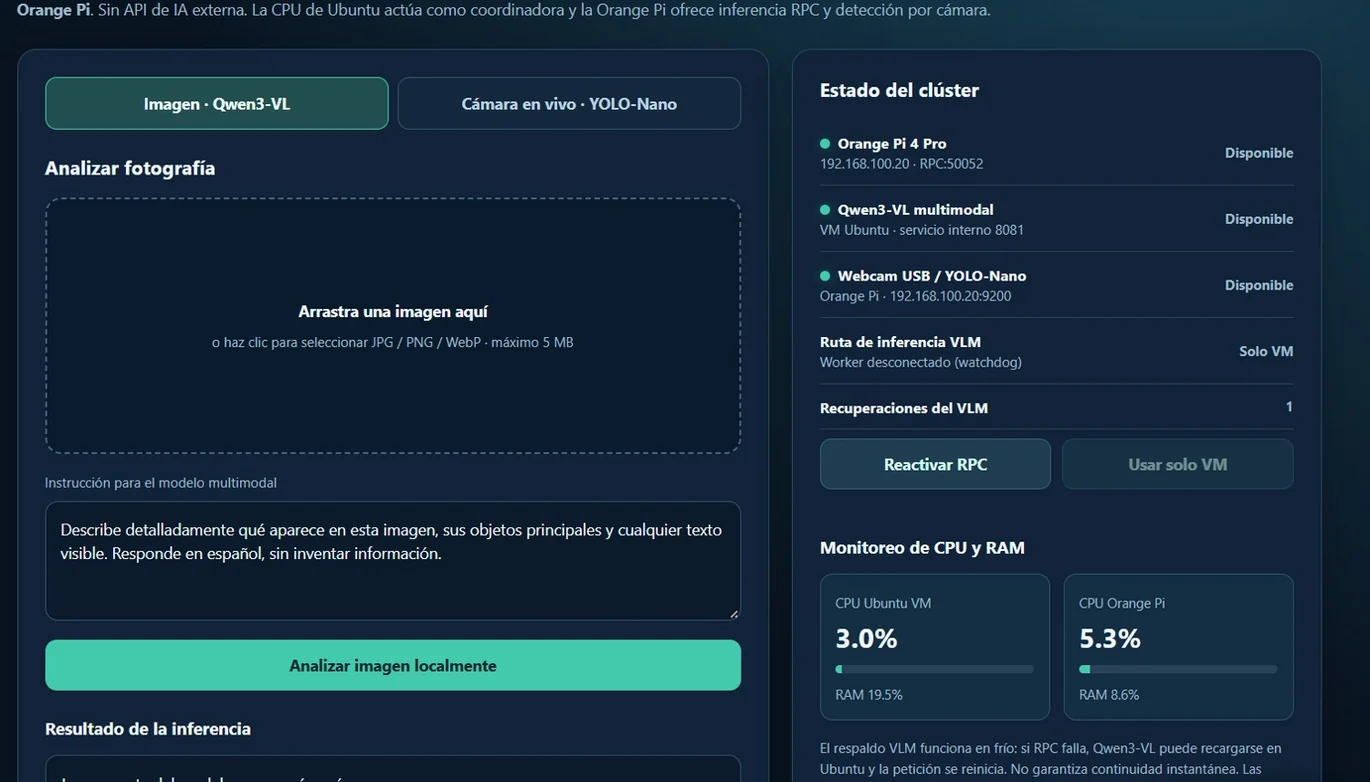
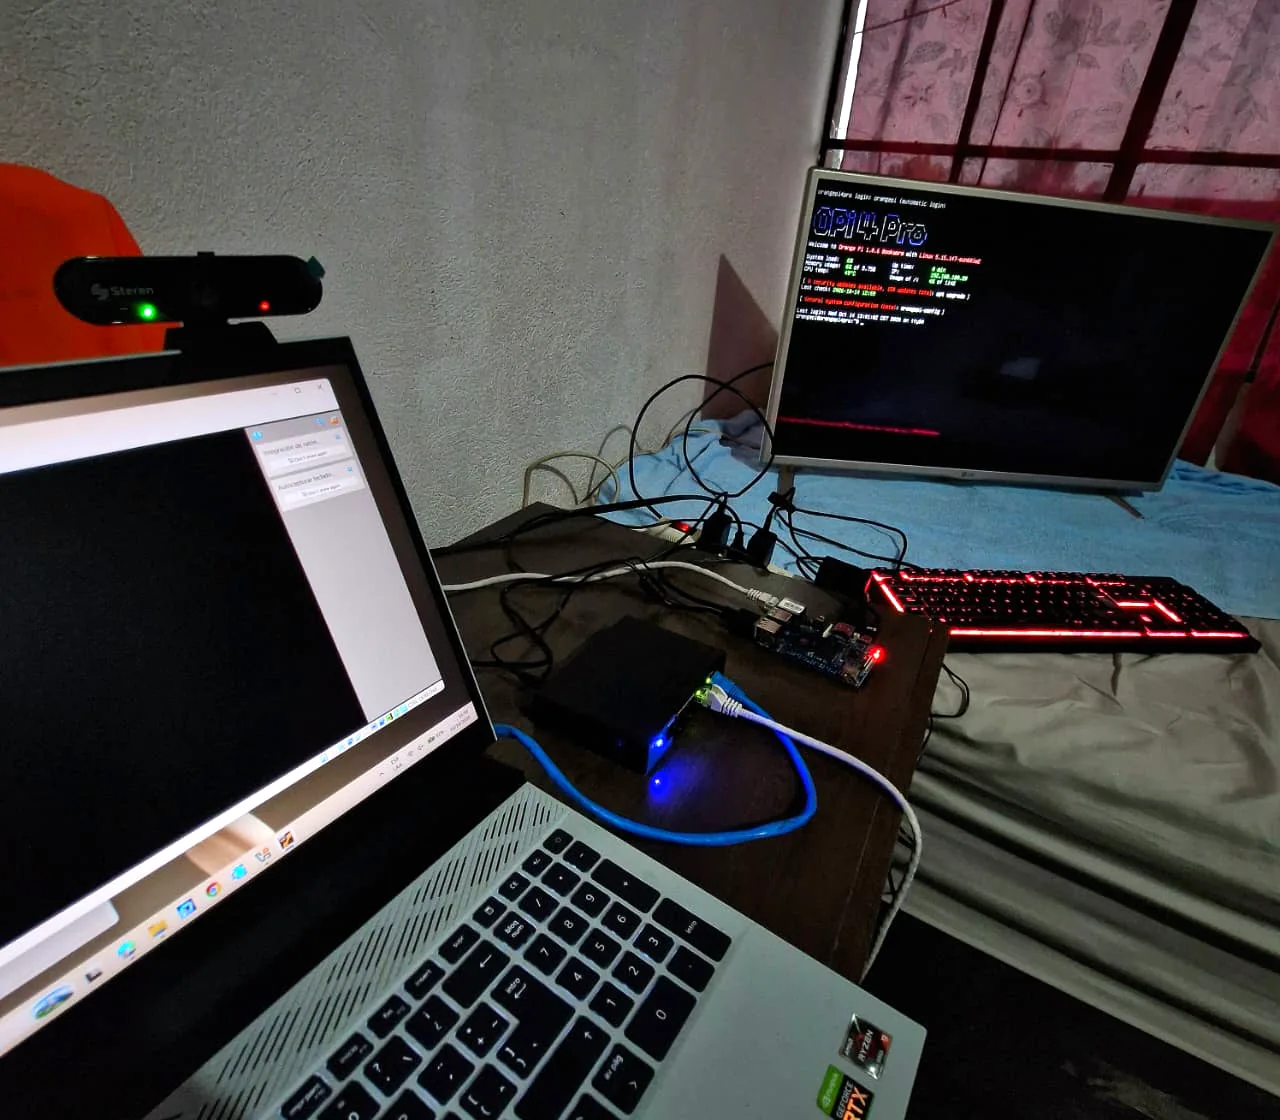
Una Orange Pi con procesador ARM64 colabora con una máquina virtual Ubuntu x86-64 conectadas por Ethernet.
Detección de objetos con cámara física e interpretación de fotografías mediante un modelo de lenguaje multimodal.
02 / La arquitectura
La comunicación se realiza dentro de una subred privada mediante un switch Gigabit y cables CAT6. Ubuntu coordina el modelo multimodal; Orange Pi captura video, ejecuta YOLO y expone recursos para RPC.
VM en Windows 11 · x86-64
Portal FastAPI, Qwen3-VL, llama.cpp y control del modo de inferencia.
Debian 12 · ARM64
Webcam USB, YOLO11n, servidor RPC y monitor de CPU y memoria.
RPC distribuye operaciones y tensores mediante red; no fusiona físicamente las CPU. El laboratorio cuenta con un switch, no con redundancia física de red.
03 / Los modelos
Un detector localiza objetos; el modelo multimodal interpreta la escena y responde preguntas en lenguaje natural. Ambos funcionan con modelos locales y cumplen tareas distintas.
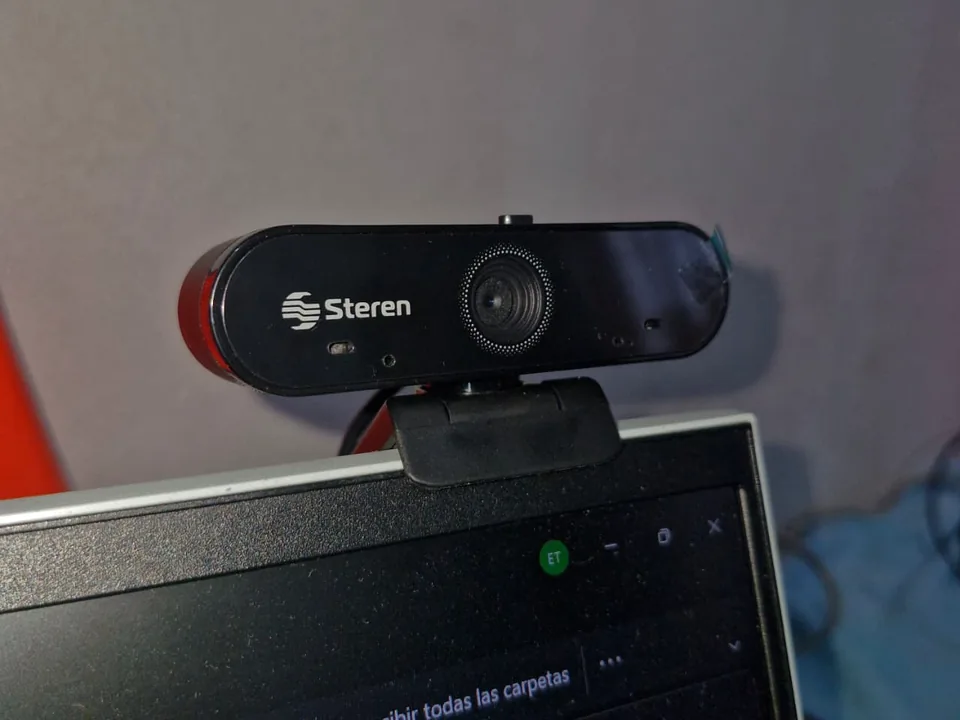
Recibe fotogramas de una webcam USB conectada directamente a Orange Pi. Identifica clases y posiciones, agrega recuadros y publica el video procesado en el portal.
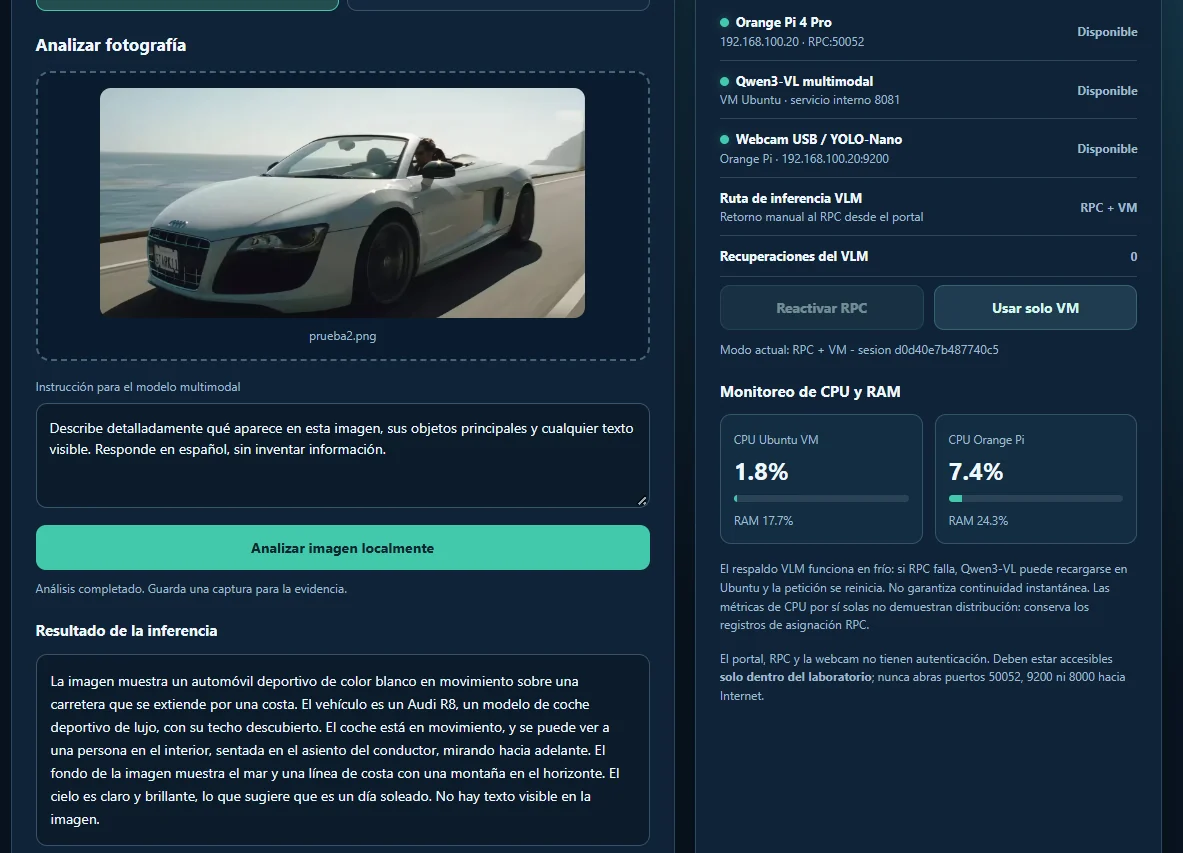
Procesa fotografías y preguntas en español con llama.cpp. Utiliza pesos cuantizados Q4 y un proyector visual mmproj para integrar información de imagen y texto.
Cómo trabaja RPC
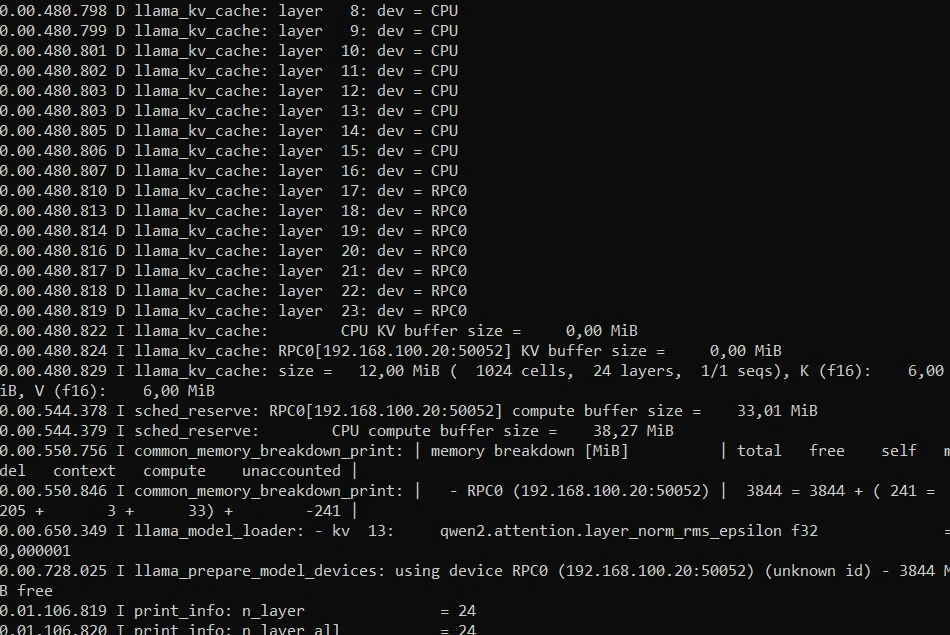
El backend RPC de llama.cpp puede asignar tensores y operaciones al nodo ARM64 mediante el puerto 50052. En las pruebas de Qwen2.5 se observaron capas asociadas a RPC0 y buffers de cómputo remotos. El indicador RPC + VM por sí solo no certifica que una solicitud multimodal concreta haya ejecutado operaciones remotas.
04 / Resultados reales
Comparativas observadas en el laboratorio. Los resultados corresponden a pruebas puntuales, no a promesas de rendimiento general.
La modalidad RPC fue aproximadamente 17 % más lenta en esta prueba: la transferencia y sincronización también consumen recursos.
Detección YOLO en Orange Pi, en una medición del laboratorio.
Tiempo de inferencia reportado por YOLO durante la misma prueba.
Fotografías interpretadas en el laboratorio con Qwen3-VL. La continuidad ante fallos utiliza respaldo local en Ubuntu.
05 / Registro visual
Fotografías reales del hardware y capturas del sistema durante su construcción. Selecciona una imagen para verla ampliada.
06 / Las personas
Cuatro integrantes. Un proyecto integrador que conecta sistemas, redes, procesamiento distribuido y visión por computadora.
Carné 0900-23-18820
Carné 0900-23-19084
Carné 0900-25-18261
Carné 0900-23-8585
07 / Para profundizar
Accede a los documentos técnicos, la presentación académica y el registro fotográfico original.
Los documentos conservan el estado de sus respectivas fechas; el informe PDF original incluye campos académicos de portada por completar. Esta página es informativa: no expone el portal privado ni los puertos RPC o de cámara.
EdgeVision · Proyecto integrador 2026